Producto
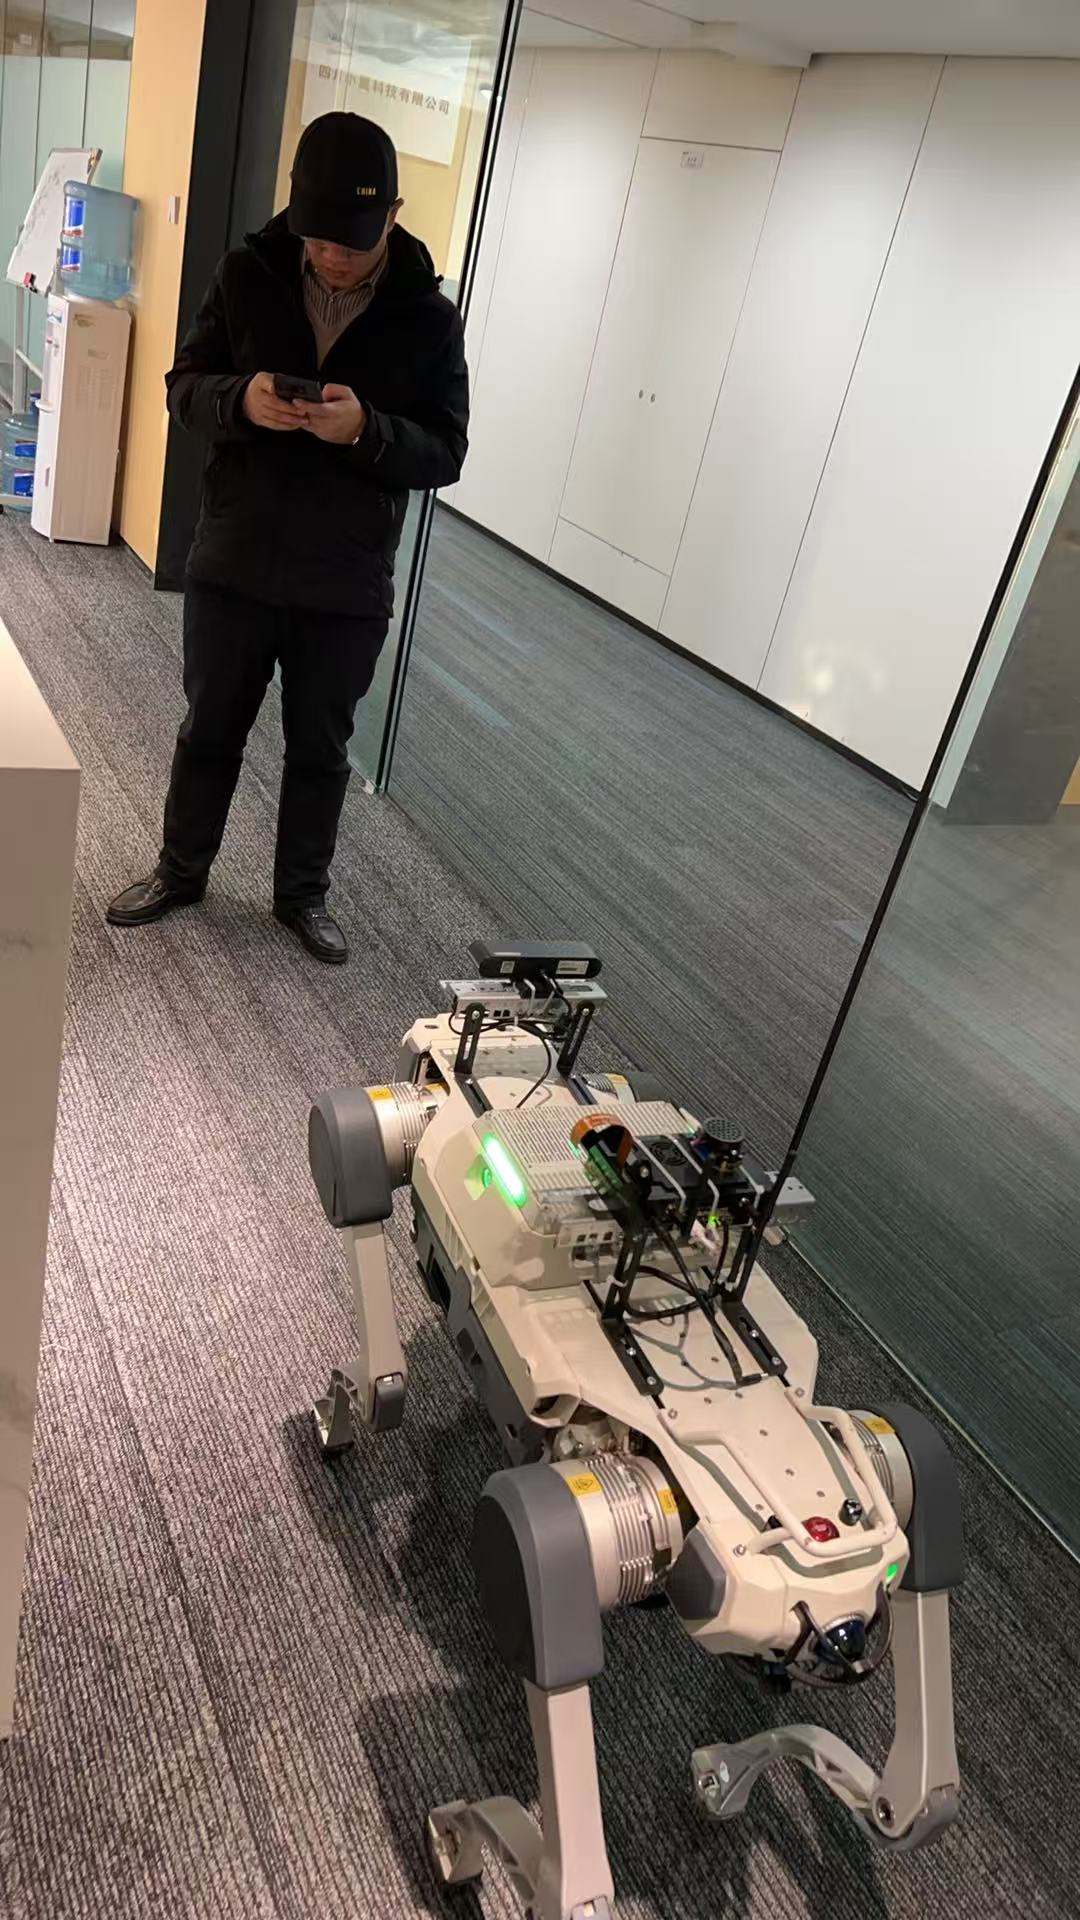
Mingjue proporciona algoritmos adicionales de desarrollo propio para la navegación industrial y la inteligencia de misión, colabora con el ROS del fabricante, integra módulos según necesidad y ajusta y acepta el sistema en sitio—para que los robots cuadrúpedos industriales realicen trabajo industrial real.
Algorithm Layer
Capa de algoritmos
Algoritmos propios de navegación y localización, interacción y funciones, desplegados en el sistema adicional para la navegación industrial y la inteligencia de misión.
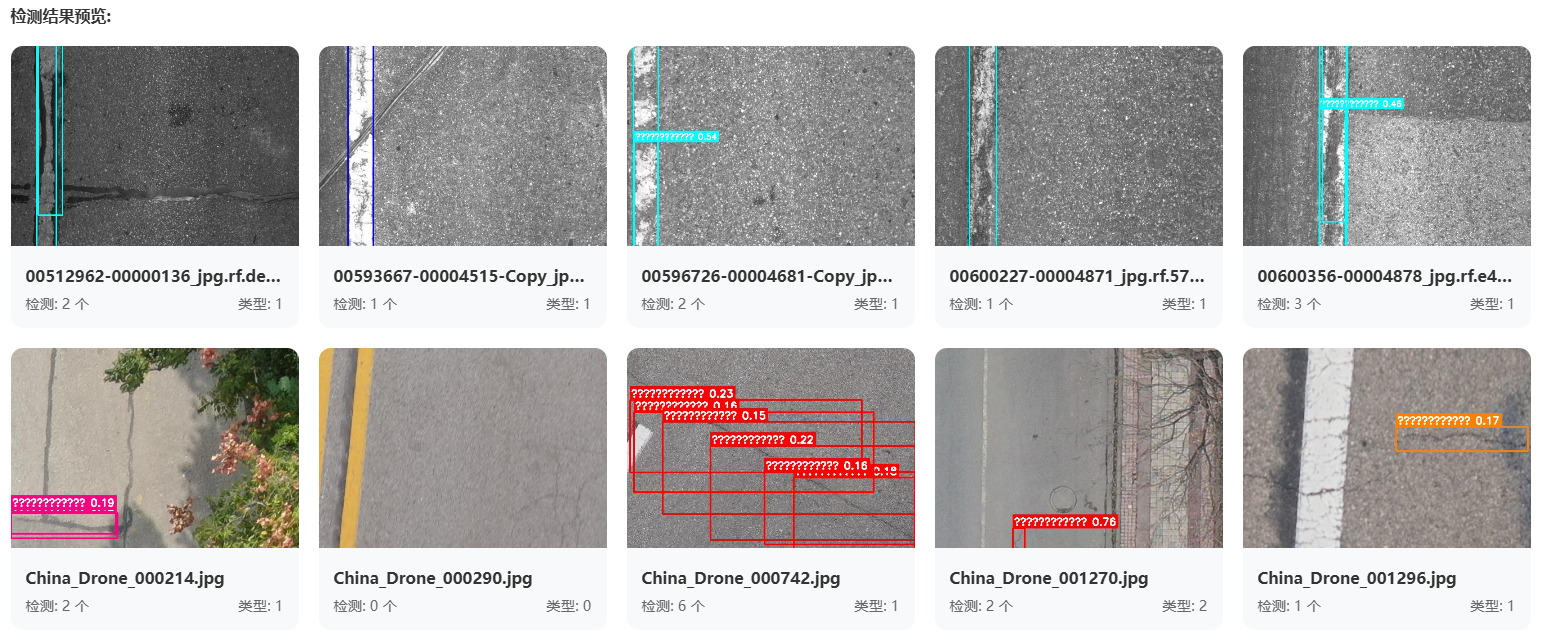
Integration Layer
Capa de integración
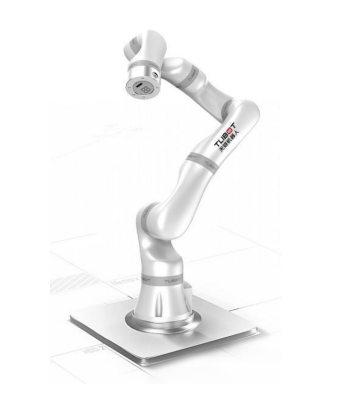
Unidades de manipulación y cómputo integradas según proyecto: brazos colaborativos, visión, sensores y cómputo adicional, formando una configuración entregable.
Collaboration Layer
Capa de colaboración · Interfaz con el ROS del fabricante
El sistema adicional colabora con el ROS del robot industrial: Mingjue aporta la navegación industrial y la inteligencia de misión; el fabricante mantiene la evasión de obstáculos, el control de movimiento y postura y demás capacidades de la plataforma.
Responsabilidades
| Concepto | Mingjue | Fabricante |
|---|---|---|
| Algoritmos de navegación industrial e inteligencia de misión | ✓ | — |
| Integración del sistema adicional, ajuste y aceptación en sitio | ✓ | — |
| Evasión de obstáculos, control de movimiento y postura, etc. | — | ✓ |
| La plataforma del robot cuadrúpedo | — | ✓ |
Las interfaces y modelos concretos están sujetos a la evaluación del proyecto.