外挂作业系统
用明觉自研外挂算法做工业导航与作业智能,与原厂 ROS 协作,按需集成,并在现场调优、完成验收,让工业机器狗真正具备工业作业能力。
明觉不制造机器狗整机;我们提供可挂载的算法与集成能力,并与原厂系统协作。
Algorithm Layer
算法层
自研导航定位、交互与其他功能性算法,部署在外挂系统中,面向工业现场的导航与作业智能。
导航定位
工业导航智能
作业智能
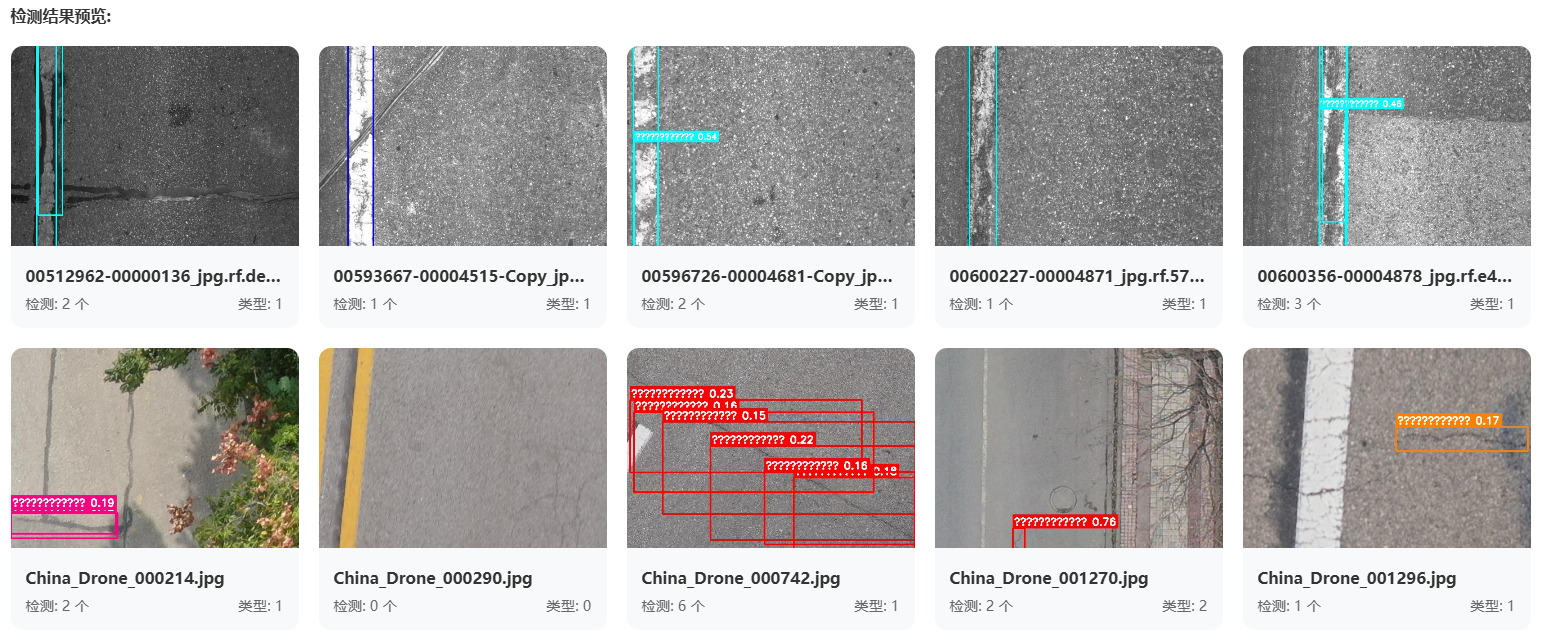
视觉检测
语音交互
Integration Layer
集成层
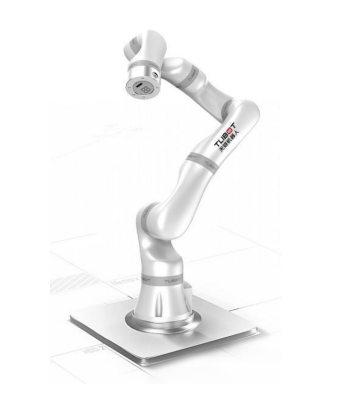
按项目需要集成操作单元与算力单元,例如机械臂、视觉设备、各类传感器以及外挂算力等,形成可交付的作业配置。
协作机械臂
视觉设备
传感器
外挂算力
Collaboration Layer
协作层 · 与原厂 ROS 对接
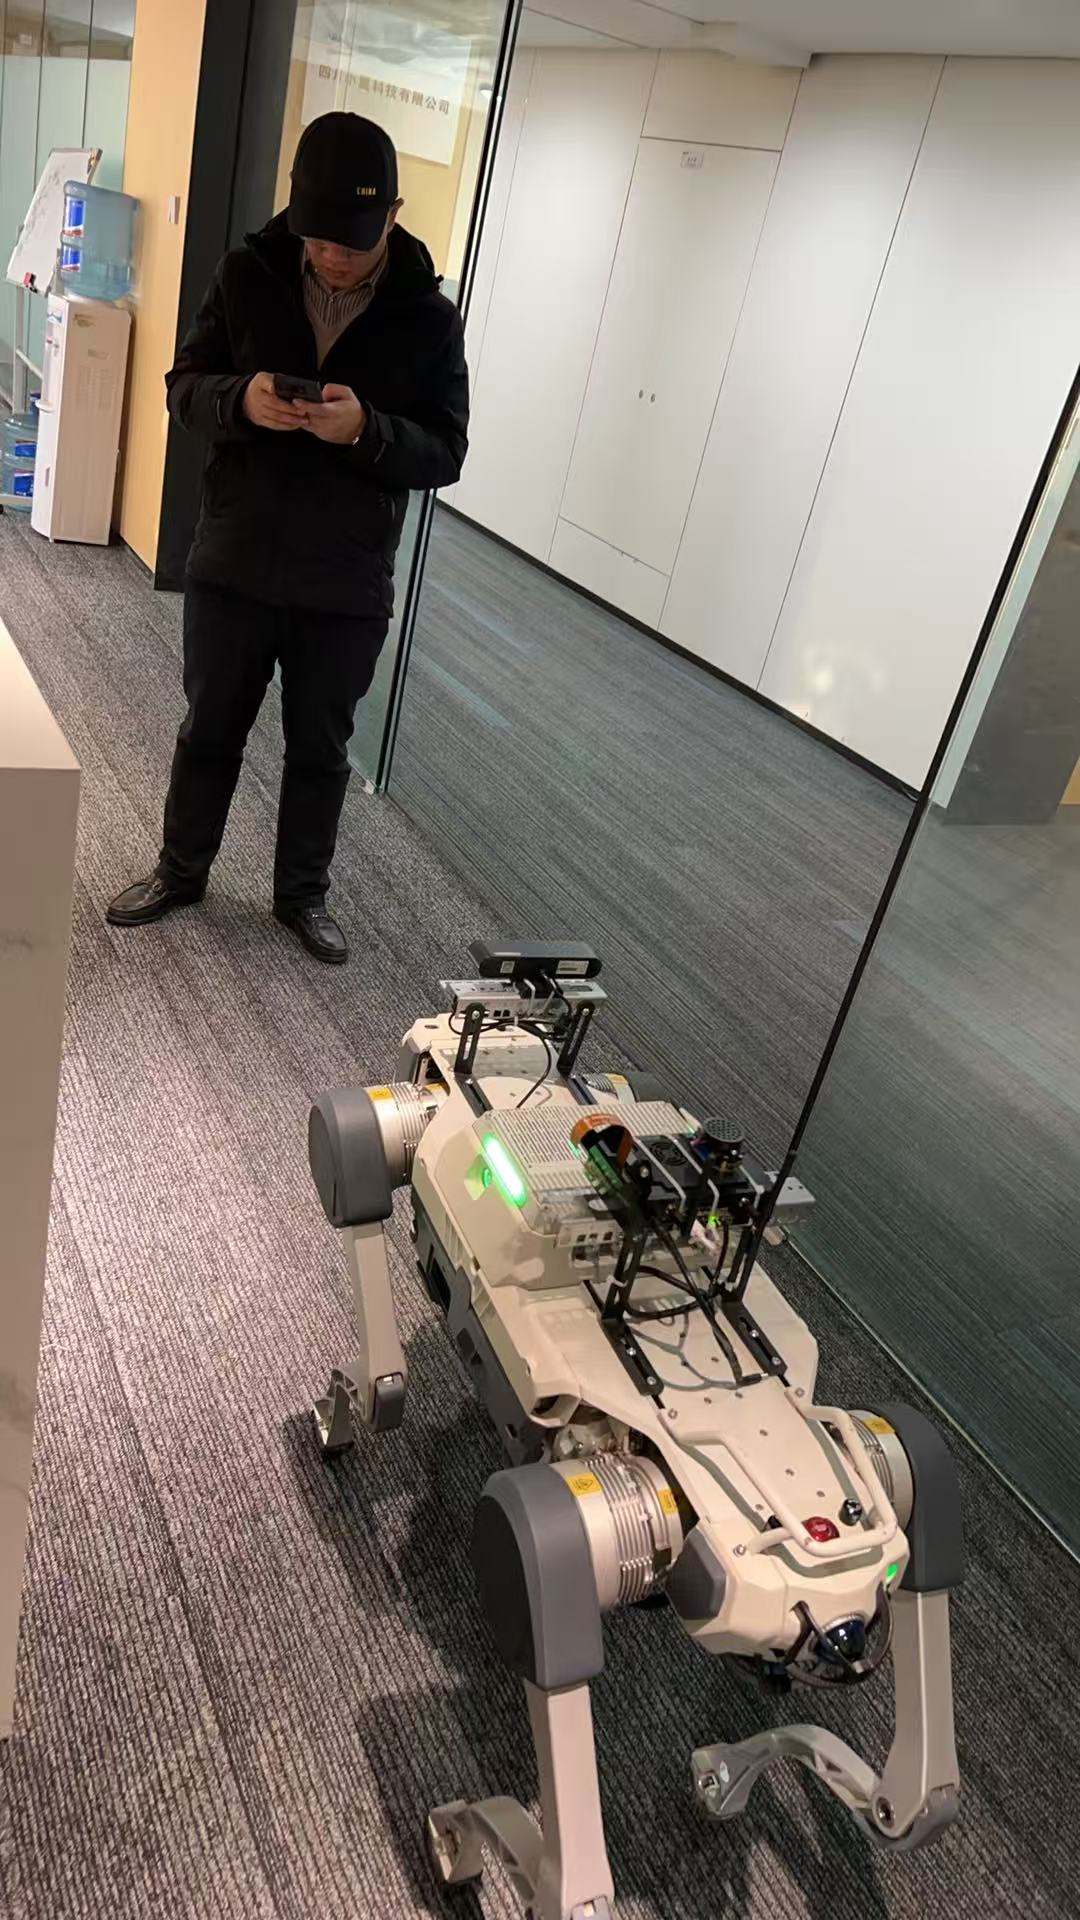
外挂系统与工业机器狗原厂 ROS 协作运行:明觉侧提供工业导航与作业智能相关能力;原厂侧继续承担避障与运动姿态控制等本体能力。
ROS 协作对接
职责边界清晰
职责对照表
| 事项 | 明觉负责 | 原厂负责 |
|---|---|---|
| 工业导航与作业智能相关算法 | ✓ | — |
| 外挂系统集成与现场调优、验收 | ✓ | — |
| 避障与运动姿态控制等本体能力 | — | ✓ |
| 机器狗整机本体 | — | ✓ |
具体接口与机型以项目评估为准。