Produit
Mingjue fournit des algorithmes additionnels développés en interne pour la navigation industrielle et l'intelligence de mission, collabore avec le ROS du fabricant, intègre les modules selon les besoins, et ajuste et réceptionne le système sur site — pour que les robots quadrupèdes industriels réalisent de vrais travaux industriels.
Algorithm Layer
Couche algorithmique
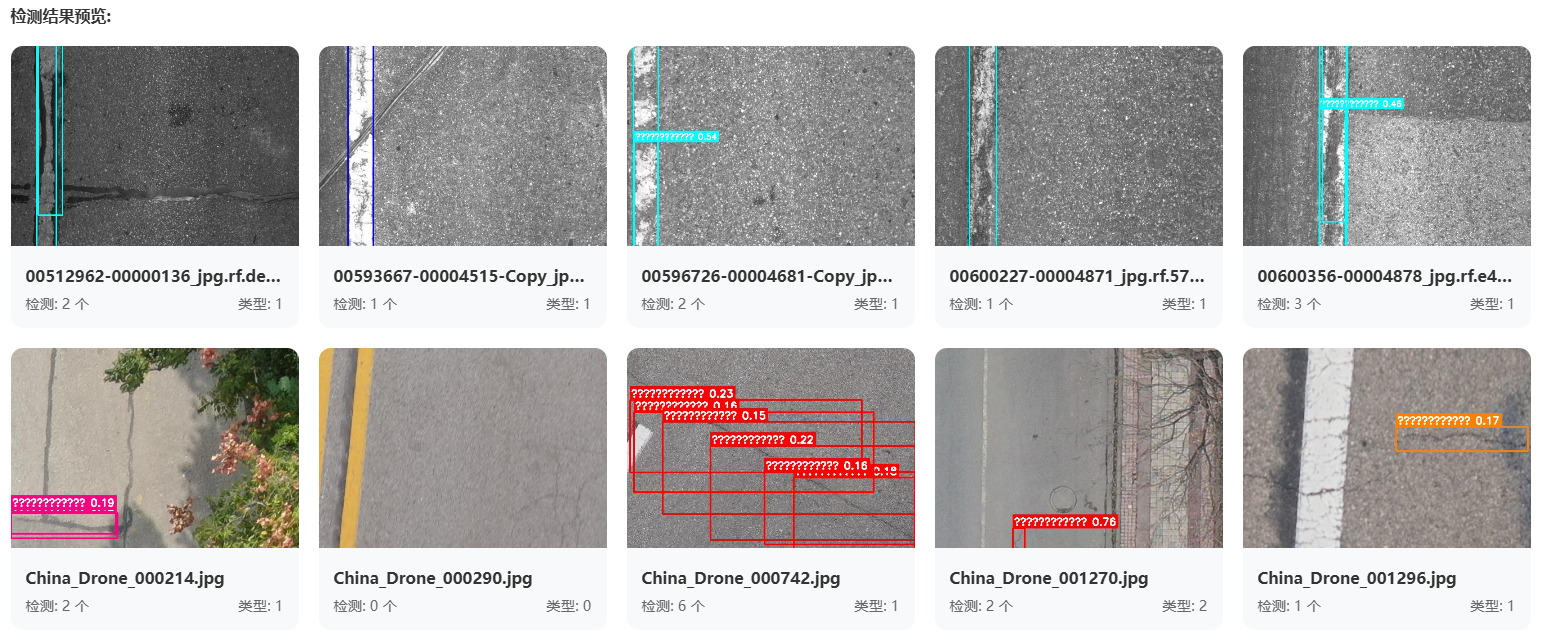
Algorithmes internes de navigation-localisation, d'interaction et fonctionnels, déployés dans le système additionnel pour la navigation industrielle et l'intelligence de mission.
Integration Layer
Couche d'intégration
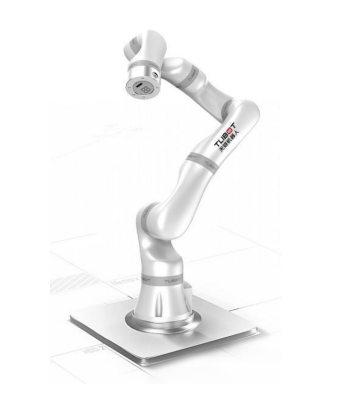
Unités de manipulation et de calcul intégrées selon le projet : bras collaboratifs, vision, capteurs et calcul additionnel, formant une configuration livrable.
Collaboration Layer
Couche de collaboration · Interface avec le ROS du fabricant
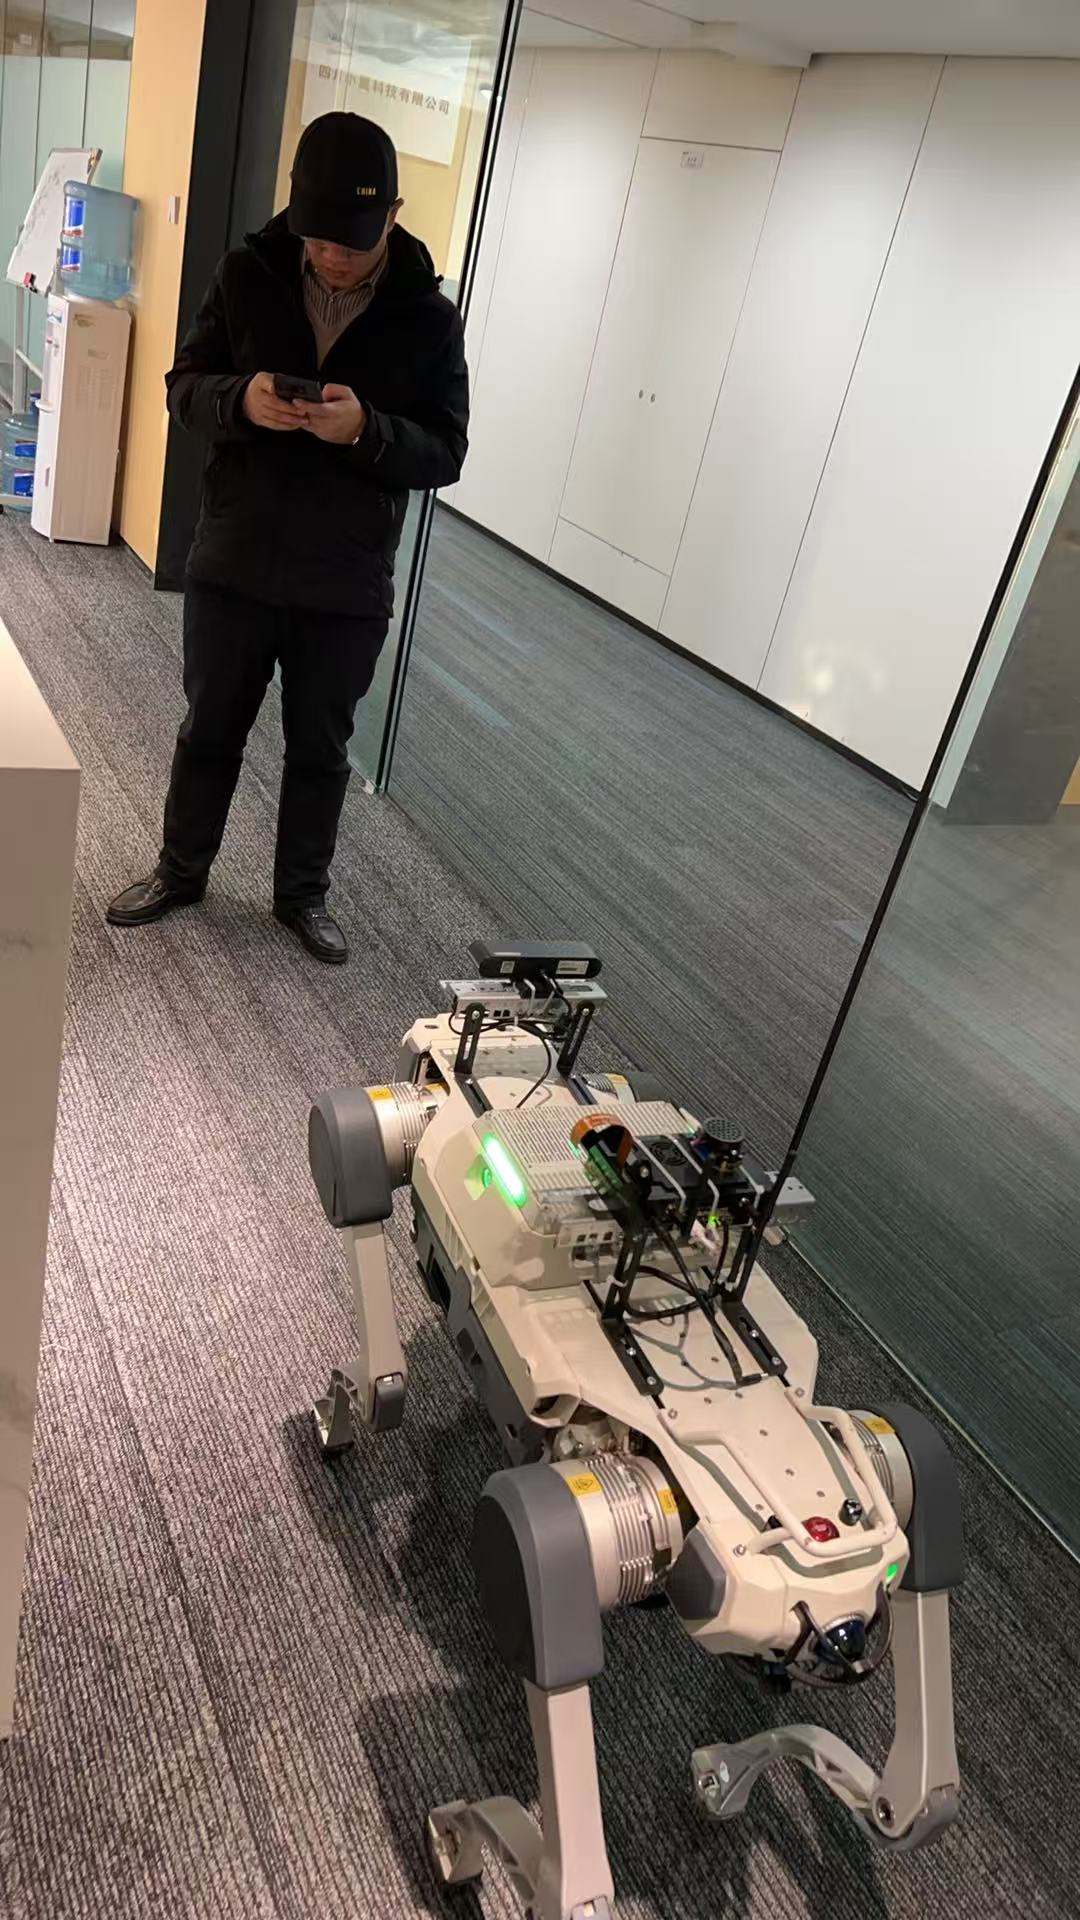
Le système additionnel fonctionne en collaboration avec le ROS du robot industriel : Mingjue fournit la navigation industrielle et l'intelligence de mission ; le fabricant conserve l'évitement d'obstacles, le contrôle du mouvement et de la posture et les autres capacités embarquées.
Répartition des responsabilités
| Élément | Mingjue | Fabricant |
|---|---|---|
| Algorithmes de navigation industrielle et d'intelligence de mission | ✓ | — |
| Intégration du système additionnel, ajustement et réception sur site | ✓ | — |
| Évitement d'obstacles, contrôle du mouvement et de la posture, etc. | — | ✓ |
| La plateforme robotique elle-même | — | ✓ |
Les interfaces et modèles concrets sont soumis à l'évaluation du projet.