製品
明觉の自社開発アドオンアルゴリズムにより産業ナビゲーションと作業インテリジェンスを実現し、OEMのROSと協働し、必要に応じて統合し、現場で調整・検収を完了させることで、産業用四足ロボットを真に産業作業に対応させます。
明觉は四足ロボット本体を製造しません。マウント可能なアルゴリズムと統合能力を提供し、OEMシステムと協働します。
Algorithm Layer
アルゴリズム層
自社開発のナビゲーション測位・対話・機能アルゴリズムをアドオンシステムに実装し、産業現場のナビゲーションと作業インテリジェンスに対応します。
ナビゲーション測位
ナビゲーション知能
作業知能
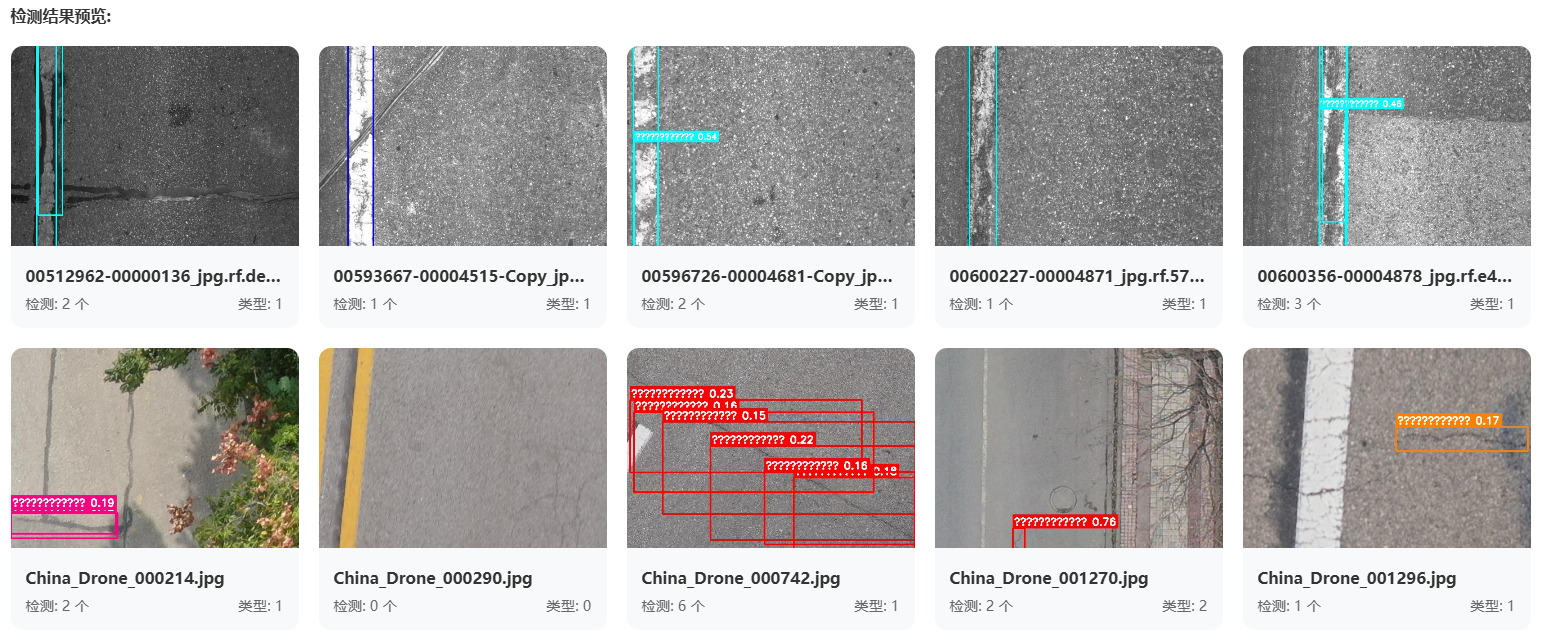
映像検出
音声対話
Integration Layer
統合層
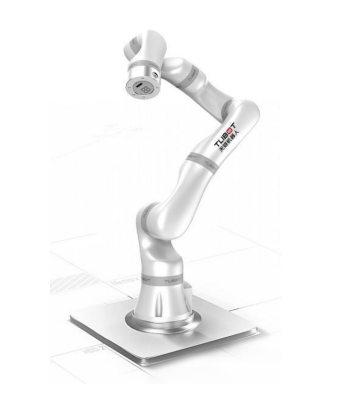
プロジェクトの必要に応じて操作ユニットと計算ユニットを統合:協働アーム、映像装置、各種センサー、外付けコンピューティングなどで、納品可能な作業構成を作ります。
協働アーム
映像装置
センサー
外付けコンピューティング
Collaboration Layer
協働層 · OEM ROS との接続
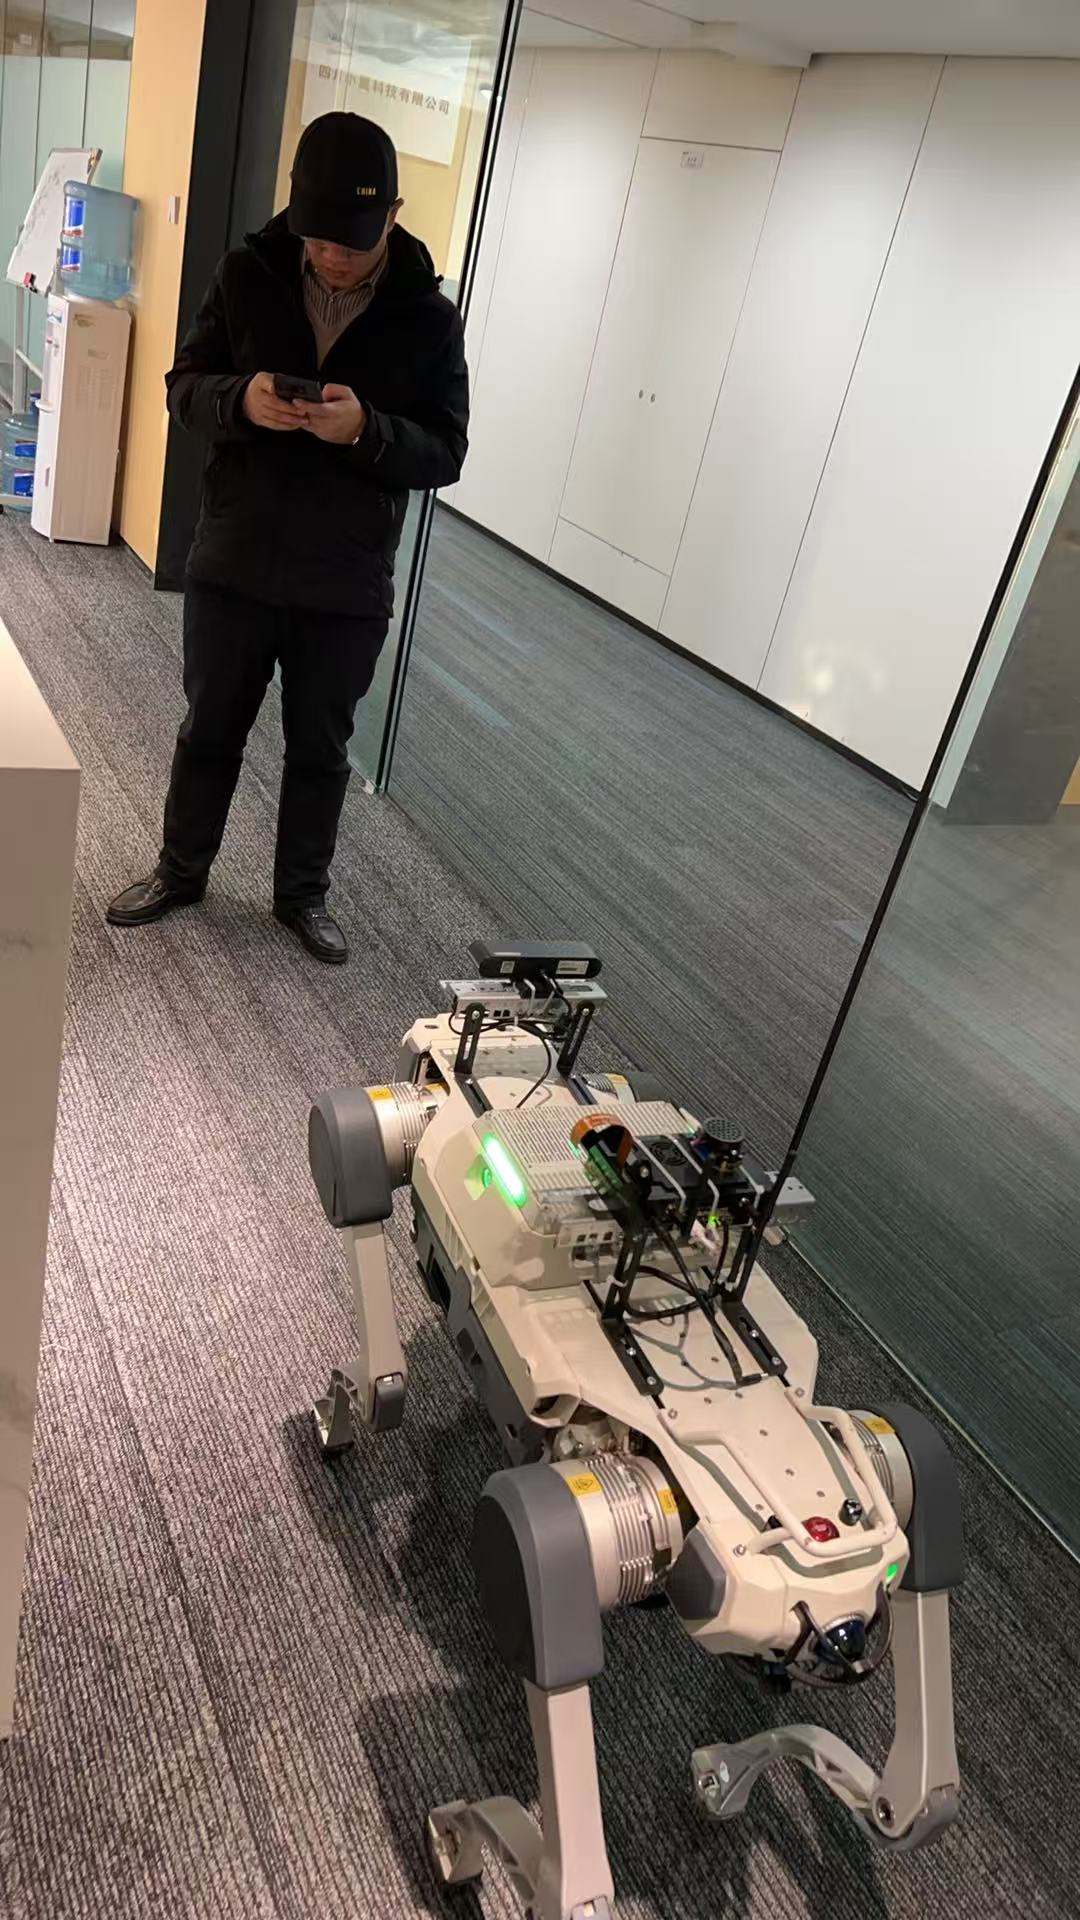
アドオンシステムは産業用四足ロボットのOEM ROSと協働動作します:明觉側は産業ナビゲーションと作業インテリジェンス関連能力を提供し、OEM側は障害物回避・運動姿勢制御など本体能力を担い続けます。
ROS協働接続
明確な責任分担
責任分担
| 項目 | 明觉が担当 | OEMが担当 |
|---|---|---|
| 産業ナビゲーション・作業知能関連アルゴリズム | ✓ | — |
| アドオンシステムの統合と現場調整・検収 | ✓ | — |
| 障害物回避・運動姿勢制御など本体能力 | — | ✓ |
| 四足ロボット本体 | — | ✓ |
具体的なインターフェースと機種はプロジェクト評価によります。