What we do · 价值主张
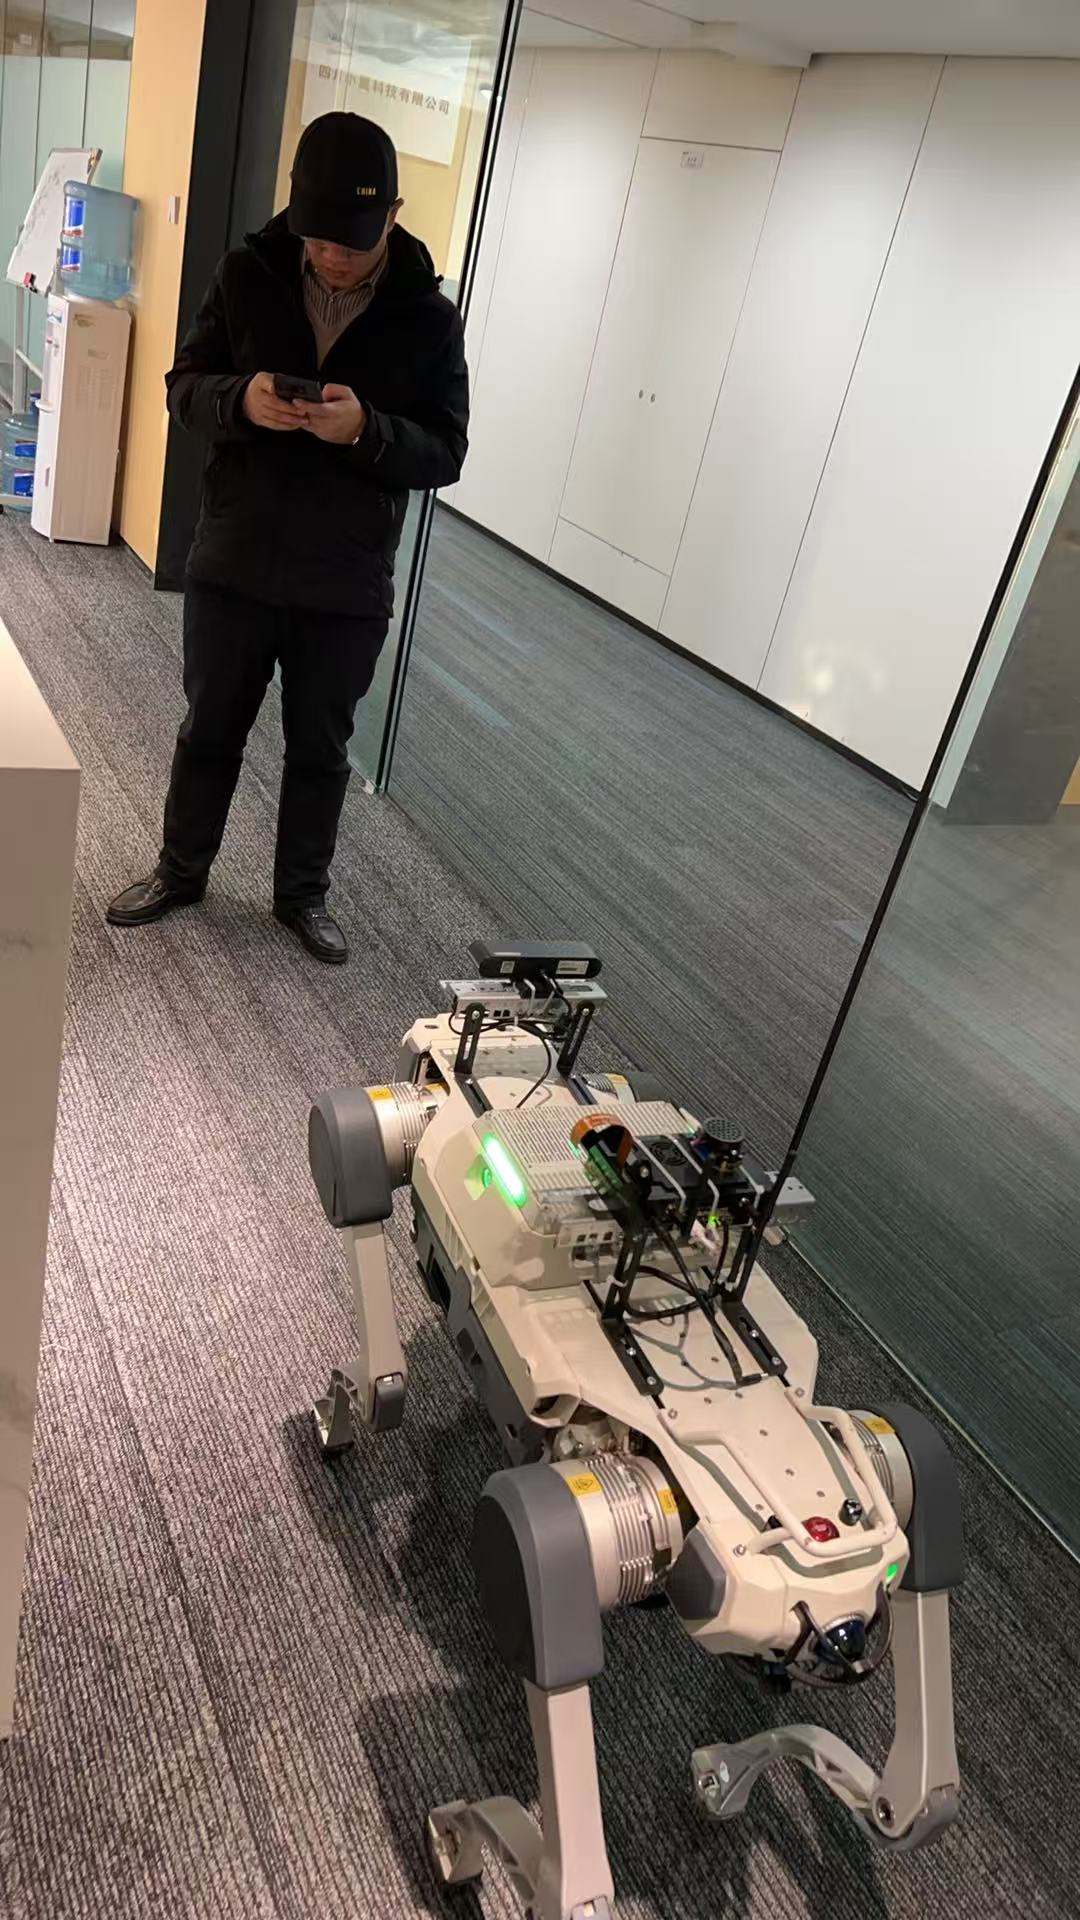
用明觉自研外挂算法做工业导航与作业智能,与原厂 ROS 协作,按需集成,并在现场调优、完成验收,让工业机器狗真正具备工业作业能力。
成都市明觉科技有限公司
用明觉自研外挂算法做工业导航与作业智能,与原厂 ROS 协作,按需集成,并在现场调优、完成验收。
不造机器狗整机。与原厂 ROS 协作,把导航与作业智能做到外挂系统上,并在现场完成调优与验收。
当前主要适配成熟工业四足平台(含云深处等)。
What we do · 价值主张
用明觉自研外挂算法做工业导航与作业智能,与原厂 ROS 协作,按需集成,并在现场调优、完成验收,让工业机器狗真正具备工业作业能力。